하나의 디스플레이에 담긴 두 가지 시각정보
우리는 색을 통해 주변의 정보를 읽는다. 신호등의 빨간색과 녹색은 행동을 구분하고, 제품의 색채는 종류와 상태를 알려준다. 그러나 사람이 색으로 이해하는 정보를 기계도 같은 방식으로 인식하는 것은 아니다. 사람은 가시광선에 반응하는 시각체계를 통해 색을 경험하지만, 로봇은 카메라와 광학센서를 이용해 인간의 눈에 보이지 않는 파장까지 감지할 수 있다. 이러한 차이를 활용해 하나의 화면으로 사람과 로봇 모두에게 정보를 전달하는 새로운 디스플레이 기술이 개발되었다.
KAIST와 연세대학교 공동연구진은 가시광선과 근적외선(near-infrared, NIR) 영역에서 동시에 광학적 변화를 구현하는 유연한 반사형 디스플레이를 개발했다. 사람은 화면에 나타나는 색채 변화를 보고, 로봇은 근적외선 카메라로 밝고 어두운 패턴을 판독한다. 이 연구는 2026년 10월 20일 학술지 npj Flexible Electronics에 공개되었으며, KAIST는 11월 16일 연구성과를 발표했다(Jeong et al., 2026).
이 기술은 빛의 파장에 따라 사람과 기계가 서로 다른 정보를 인식한다는 원리를 이용한다. 인간의 색채지각은 대체로 약 380~780nm의 가시광선 영역에서 이루어진다. 물체가 반사하는 빛의 분광 특성과 인간의 시각적 반응이 결합하면서 색채 경험이 형성된다. 반면 근적외선 카메라는 가시광선 바깥의 파장을 감지한다. 사람에게 특정한 색으로 보이는 표면도 근적외선 카메라에서는 다른 밝기로 나타날 수 있다. 따라서 동일한 표면을 관찰하더라도 사람은 색채의 차이를, 기계는 특정 파장에서 반사되는 빛의 강도 차이를 정보로 활용할 수 있다.
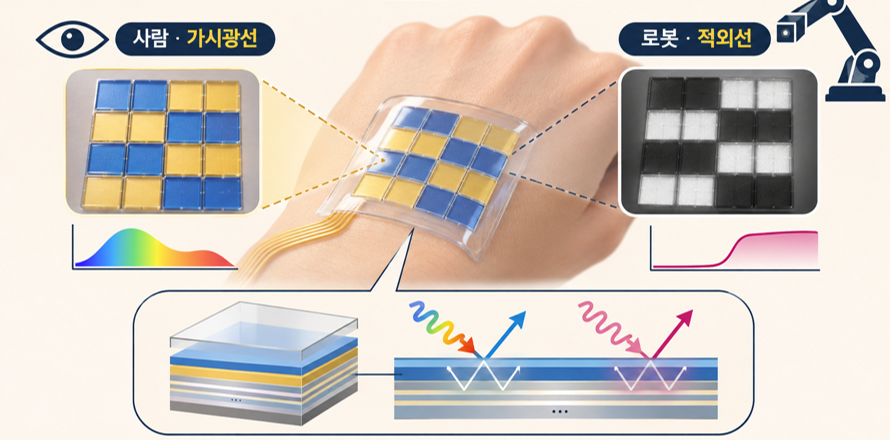
연구진은 이를 구현하기 위해 전압에 따라 광학적 특성이 변하는 전도성 고분자 PEDOT:PSS와 지레–투르누아(Gires–Tournois) 공진기 구조를 결합했다. PEDOT:PSS는 전압이 가해지면 전기화학적 상태가 변하면서 빛의 흡수와 반사 특성이 달라지는 물질이다. 여기에 얇은 막 사이에서 발생하는 빛의 반사와 간섭을 조절하는 광학구조를 적용했다. 그 결과 하나의 활성층에서 가시광선의 색채 변화와 근적외선의 반사율 변화를 함께 구현할 수 있었다. 일반적인 발광형 디스플레이와 달리 외부에서 들어오는 빛을 반사해 정보를 표현한다는 점도 특징이다.
실험에서는 전압 변화에 따라 가시광선 영역의 색상각이 최대 167.2° 변화했으며, 1270nm의 근적외선 영역에서는 반사율 차이가 38%포인트에 이르렀다. 이는 사람에게는 색채 변화로, 로봇에게는 빛의 밝기 차이로 정보를 표현할 수 있음을 보여준다. 연구진은 4×4 배열의 16개 화소를 제작하고, 각 화소를 개별적으로 제어하는 기능도 구현했다. 얇고 유연한 기판을 사용해 손등과 같은 곡면에 부착한 상태에서도 화면이 작동하는 것을 확인했다.
특히 어둡거나 연무가 있는 환경에서의 정보 판독 가능성이 주목된다. 연구진은 연무가 있는 실험 환경에서 가시광선 카메라와 단파적외선(SWIR) 카메라를 이용해 동일한 패턴을 관찰했다. 가시광선 영상에서는 빛의 산란으로 패턴을 구별하기 어려웠지만, 1200nm의 적외선을 조사한 영상에서는 명암 패턴을 판독할 수 있었다. 이는 가시광선으로 정보를 확인하기 어려운 환경에서도 근적외선을 이용해 정보를 전달할 수 있음을 보여준다. 다만 적외선 카메라 역시 외부에서 조사한 빛의 반사를 이용하므로, 별도의 적외선 조명이 필요하다는 점을 고려해야 한다.
이러한 기술은 사람과 로봇이 함께 작업하는 스마트공장이나 자동화 물류시설에 활용할 수 있다. 예를 들어 운반 상자에 부착된 디스플레이가 작업 상태를 색채로 나타내면 사람은 이를 눈으로 확인하고, 로봇은 근적외선 패턴을 읽어 물체를 식별할 수 있다. 산업용 장비의 상태 표시나 곡면에 부착하는 전자 표지에도 적용 가능성이 있다. 다만 현재는 16개 화소의 초기 시제품 단계이며, 실제 산업환경에서 사용하려면 화소 수 확대와 장기간 작동에 따른 광학적 안정성, 반복 굽힘에 대한 내구성 등을 추가로 검증해야 한다.
이번 연구는 색채정보 디자인의 범위를 확장할 가능성을 보여준다. 지금까지 색채정보는 주로 사람이 색을 얼마나 명확하게 구별하고 이해하는가를 중심으로 설계되었다. 그러나 사람과 로봇이 함께 활동하는 환경에서는 사람이 인식하는 색채뿐 아니라 기계가 감지하는 빛의 파장과 반사 특성도 고려해야 한다. 사람이 쉽게 구별하는 색채와 로봇이 정확하게 읽을 수 있는 광학적 정보를 하나의 표면에서 함께 설계할 필요가 있는 것이다.
이번 연구의 성과는 하나의 광학소자를 이용해 가시광선과 근적외선 영역에서 서로 다른 방식으로 판독할 수 있는 표시 기능을 구현한 데 있다. 그럼에도 이 연구는 색채를 인간의 시각적 경험과 기계의 광학적 인식을 연결하는 정보매체로 바라볼 수 있는 가능성을 보여준다. 앞으로의 색채디자인에서는 색이 사람에게 어떻게 보이는가와 함께, 같은 표면을 기계가 어떻게 읽는가도 중요한 설계 조건이 될 수 있다.
[그림 설명: 하나의 디스플레이, 두 가지 시각]
사람과 로봇이 같은 디스플레이를 서로 다른 방식으로 읽는 원리를 보여주는 개념을 설명한다. 사람은 화면에 나타나는 색의 변화를 보고 정보를 이해한다. 반면 로봇은 사람의 눈에 보이지 않는 적외선을 이용해 밝고 어두운 패턴으로 정보를 읽는다.
이러한 기능은 전압에 따라 빛의 반사 특성이 달라지는 특수한 고분자와 얇은 광학구조를 결합해 구현했다. 가운데 손등에 부착된 장치는 유연한 디스플레이를 나타내며, 아래쪽 그림은 빛의 반사와 간섭을 이용하는 작동 원리를 설명한다.
이 기술은 앞으로 사람과 로봇이 함께 일하는 공장이나 물류시설에서 하나의 화면으로 서로 다른 시각정보를 전달하는 데 활용될 수 있다.
참고문헌
Jeong, H. E., Lee, C., Jeon, J. M., et al. (2026). Flexible active-matrix dual-band electrochromic display based on a Gires-Tournois resonator for human and robotic vision. npj Flexible Electronics.
KAIST. (2026, November 16). KAIST develops flexible display read by humans in color and robots in near-infrared.